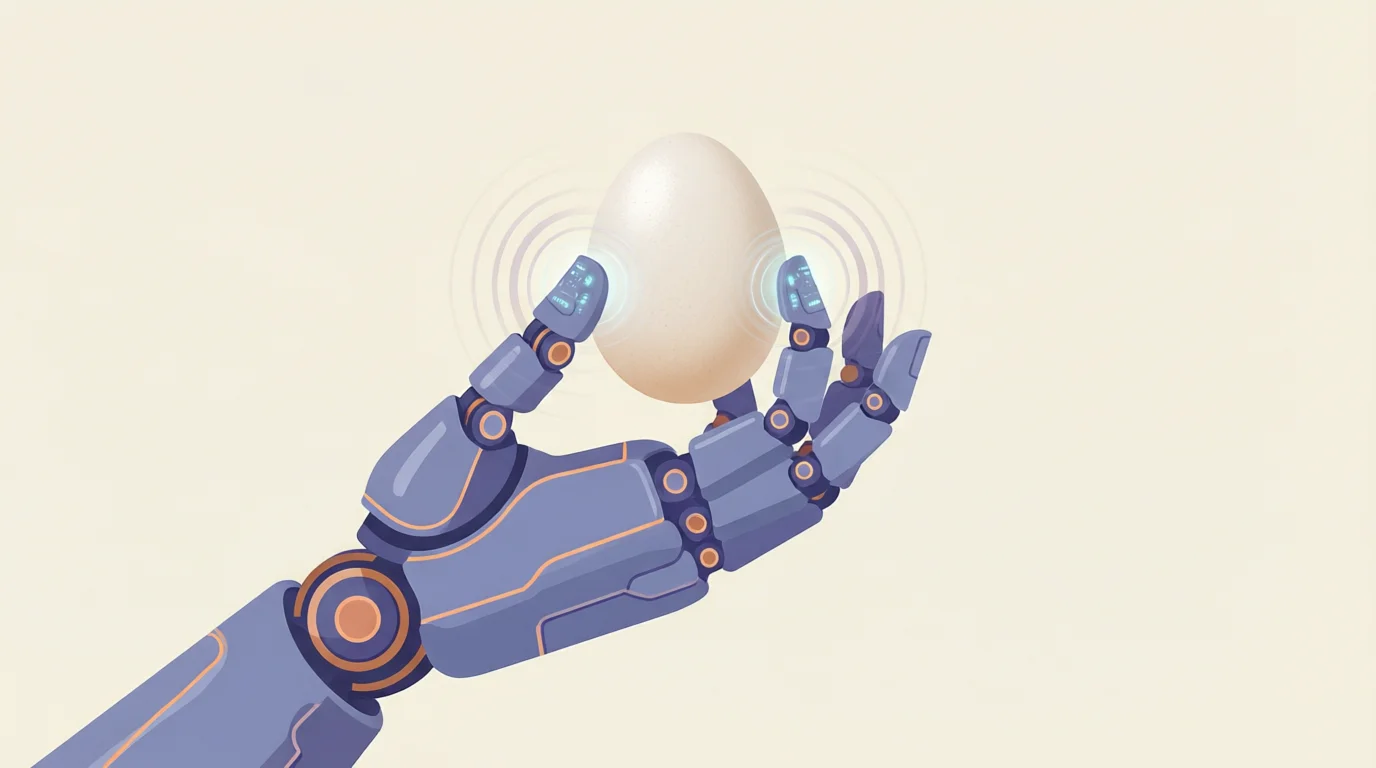
让人形机器人端起一杯水,它可能做得不错;让它从桌上拿起一枚生鸡蛋、稳稳地放到你手心里——这件事的难度会陡然上升一个量级。原因在于,水杯是刚性的、重量均匀的、不怕挤压的;而鸡蛋壳薄、易碎、表面光滑,对抓取力度的精度要求苛刻到几牛顿的差别就能决定成败。
这个差异指向机器人领域一个长期难题:触觉感知与精细力控。视觉可以告诉机器人"鸡蛋在哪里",但只有触觉才能告诉它"我用了多大的力、鸡蛋是不是要滑了、是不是快碎了"。
视觉看不出"软硬轻重":抓取为什么不能只靠眼睛
机器人的摄像头和视觉模型已经能相当可靠地识别物体——这是杯子、那是鸡蛋、桌上还有一把钥匙。但视觉有一个根本性的盲区:它无法直接感知物体的物理属性。
一个鸡蛋和一个外形相同的塑料假蛋,在摄像头画面里几乎一模一样,但抓取策略应该完全不同——真蛋需要极轻的力度,假蛋可以随意捏。同样,一块嫩豆腐和一块外形相似的泡沫块,视觉分辨不出谁更脆弱。
更要紧的是,抓取过程中需要实时感知力的变化:手指刚接触物体表面时力从零上升,物体开始滑动时摩擦力突变,壳体即将碎裂时应力集中——这些信号都发生在毫秒级的时间窗口内,视觉的帧率通常来不及捕捉。这就是为什么精细抓取不能只靠眼睛,必须加上触觉。
触觉传感器:让机器人"摸到"世界
目前机器人上使用的触觉传感器主要有几类技术路线,各自在灵敏度、成本和耐用性上有所取舍。
视触觉传感器(如 GelSight 类方案)是一个巧妙的设计:用一块柔软的透明凝胶模拟人类指尖皮肤,凝胶背面装一个微型相机。当凝胶压在物体表面时,表面纹理和受力变形会反映在凝胶内部的图像变化上,相机拍摄这些变化就能重建出高分辨率的接触力分布。它的优势是空间分辨率高,能"看到"物体表面的细微纹理,缺点是凝胶材料有磨损寿命,且体积不容易做小。
电容式触觉传感器在两层柔性电极之间夹一层弹性介质,当外力按压时电极间距改变、电容随之变化,由此推算力的大小和分布。它响应速度快、可以做得很薄,适合贴附在指尖表面,但对温度和湿度比较敏感。
压阻式传感器利用特殊材料在受压时电阻变化的特性来测量力。结构简单、成本低,适合大面积铺设,但分辨率和线性度通常不如前两类。
这些传感器通常安装在机器人的指尖或手掌上,有些方案还会在关节处加装力矩传感器,直接测量关节输出的扭矩。关于这些传感器所依赖的关节硬件基础,这篇 机器人的关节为什么难造?减速器与伺服电机讲明白 做了系统讲解。
力控与柔顺控制:让机器人"手下留情"
有了触觉传感器,下一步是让控制系统根据触觉反馈调节施加的力——这就是力控(Force Control)。
最简单的力控是"设一个力的上限,到了就停"。但精细操作需要更复杂的策略:拿起一枚鸡蛋,初始接触力要足够轻(避免捏碎),但也不能太轻(否则抓不住),而且要在提起过程中根据重力实时调整——鸡蛋离开桌面的一瞬间,需要的夹持力就和放在桌上时不同。
柔顺控制(Compliant Control)是力控的一个进阶形态。它不是让机器人僵硬地执行一个预设轨迹,而是让机器人"顺从"环境——碰到低阻力就继续推进、碰到高阻力就自动让开。这和人类拧瓶盖时的感觉很相似:你不会对盖子施加一个固定的力矩,而是根据手感调整力度,感觉"到位了"就松手。
实现柔顺控制通常需要两条路径配合:一是硬件层面的关节柔性设计(比如在电机和负载之间加入弹性元件),二是软件层面的控制算法实时调节关节刚度。两者结合,才能让机器人在与人或脆弱物体交互时既安全又有效。
灵巧手:"最后一厘米"难题
如果说触觉传感器是"皮肤"、力控算法是"神经",那么灵巧手就是把这一切集成在一起的"终端器官"——它是机器人完成精细操作的最后一环,也是最难的一环。
一只人类的手有二十多个自由度(各指关节、腕关节的组合),能做出捏、握、拨、弹等极其丰富的手势。目前最先进的机器人灵巧手通常能做到十几到二十个自由度,但即便自由度够了,驱动方式也是个大问题。
主流方案有两种:腱绳驱动用细钢缆或高强度纤维穿过手指内部,由前臂处的电机拉动——类似人类手指被肌腱牵动的原理,优点是手指本身可以做得轻巧;直驱方案把微型电机直接嵌入每个指节,响应更快但手指更重。
"最后一厘米"的难点在于:当指尖即将接触物体时,需要在极短时间内完成从视觉引导到触觉反馈的切换,同时控制十几个关节协调运动。任何微小的延迟或误差都可能导致抓取失败。关于家用机器人目前在精细操作上的实际表现和瓶颈,这篇 机器人已经会叠衣服冲咖啡了,为什么还进不了你家? 做了贴近生活的分析。在硬件架构的更宏观层面,这篇 AI 赋能具身智能:人形机器人、灵巧手操作与自主导航 也有系统梳理。
小结
捏鸡蛋之所以难,是因为它同时考验机器人的触觉感知精度、力控算法的实时性、以及灵巧手的机械设计。视觉告诉你鸡蛋在哪,触觉告诉你力用对了没有,力控让力的大小随动作动态调整,灵巧手把这一切执行到位。这四者的协同目前仍是机器人领域的核心挑战之一,也是人形机器人走进家庭前必须跨越的技术台阶。
Q: 机器人能叠衣服为什么还不能洗碗?
叠衣服的操作对象是柔软的布料,容错率相对较高——叠得不太整齐也能接受,力度偏差不会造成损坏。洗碗则要求:在湿滑环境下精准识别碗碟的形状和重心、控制力度既不滑落也不捏碎、同时处理水流的干扰。这涉及触觉、力控和环境适应的多重叠加,复杂度远超叠衣服。简单说,"软物体慢操作"比"硬脆物体精细操作"容易得多。
Q: 触觉传感和力控算法哪个更难?
两者难点不同,很难简单比较。触觉传感的难点在硬件——如何在狭小的指尖空间内实现高分辨率、快速响应、耐磨损的传感器;力控算法的难点在软件和模型——如何在毫秒级内根据触觉反馈计算最优力曲线,还要应对物体物理属性的不确定性。业界目前的共识是,两者需要同步推进,单靠一方突破无法解决精细操作问题。
Q: 家用机器人会先学会哪类精细活?
业界普遍的预期路径是:先掌握结构化程度高、容错率大的任务(如按按钮、拨开关、拿放规则形状的硬物),再逐步向非结构化、低容错任务(如捏鸡蛋、穿针、系鞋带)推进。在家庭场景中,"从冰箱取出一瓶水""把遥控器递给你"这类任务可能比"切菜""缝补"更早实现可靠落地。



💬 评论